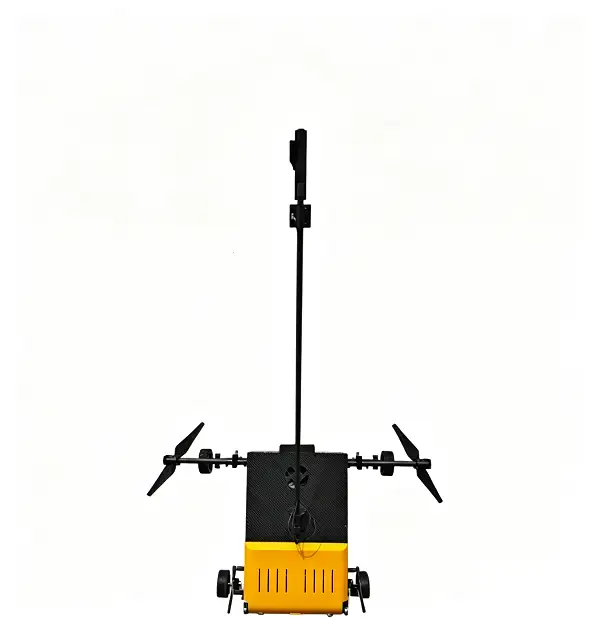
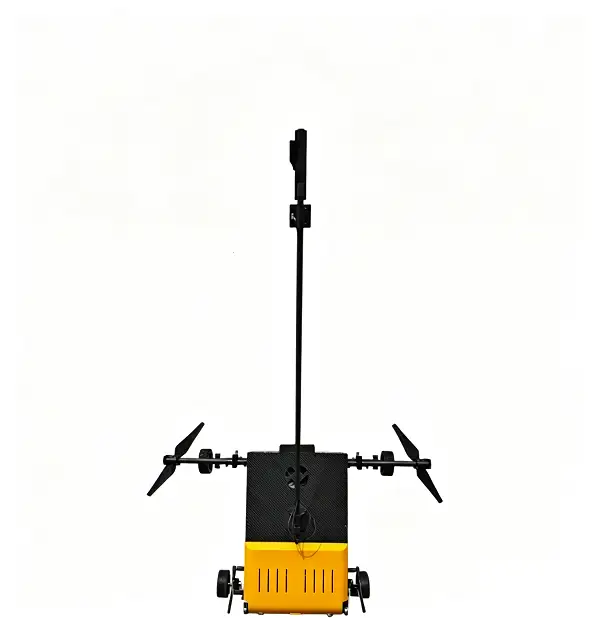
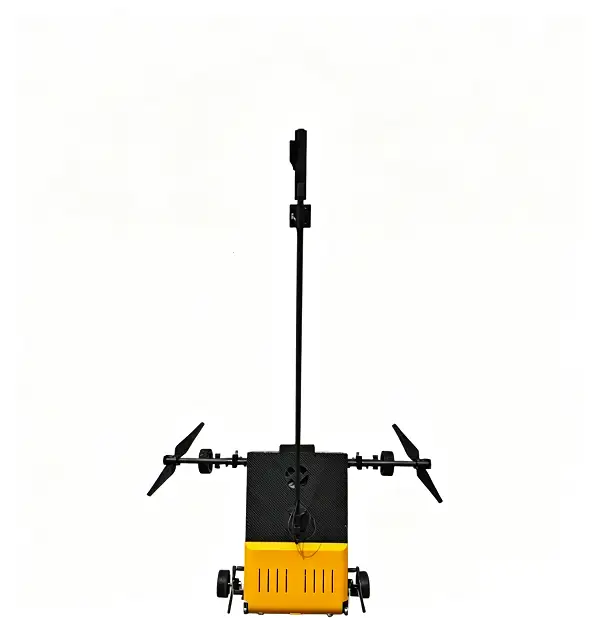
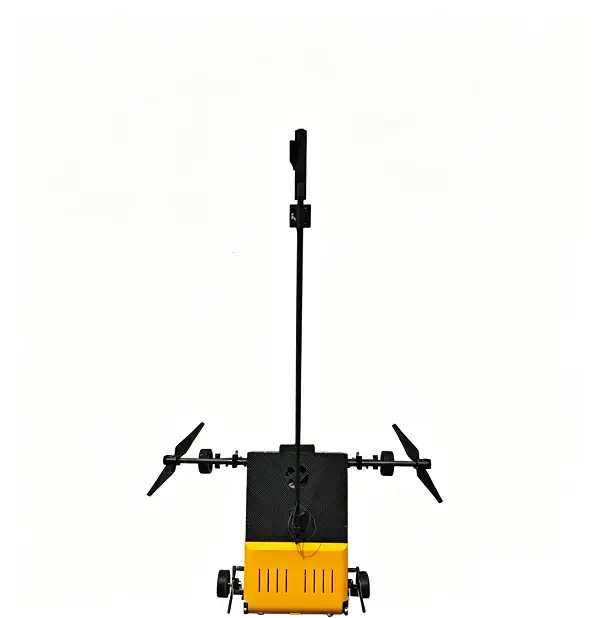
LR-VD03表观病害检测爬壁机器人
产品介绍:
LR-VD03表观病害检测爬壁机器人采用绳驱桨吸构型,适用于大坝、风电混塔内外壁、桥墩桥塔、外墙等高空场景,可稳定贴附并移动于垂直表面。搭载扫描式立体视觉相机,实现准确识别及量化裂缝等缺陷,并生成局部点云三维模型;搭载厘米级定位模块,能够准确定位损伤位置。具备实时图传与远程控制,具备断电自动防坠保护机制。
技术参数:
- 尺寸:465×300×140mm(仅机体,不含云台
- 重量:4.2KG(作业时重量,包含电池和负载)
- 电池容量:10600mAh(支持热更换)
- 作业续航:70分钟(极限75分钟)
- 供电电压:14.0-16.8V
- 爬升速度:10米/分钟
- 作业效率:云台扫描半径3米,角度270°可调,速度10秒/圈
- 量化精度:裂缝宽度精度为距离(米)×0.7%
- 定位精度:水平1cm,垂直10cm
- 机载计算机:Win11系统,64GB(可使用SD卡拓展)
来源:阿仪网
原文标题:LR-VD03表观病害检测爬壁机器人 绳驱桨吸构型量化裂缝生成点云
原文链接:https://wap.app17.com/c121783/products/d15123179.html
转载时间:2026-11-14
免责声明:本文内容转载自互联网,仅供学习交流参考,不构成任何投标或经营建议。招投标活动请以原文发布平台及招标人正式公告为准。 |

 发表于
 提升卡
 置顶卡
 沉默卡
 喧嚣卡
 变色卡
 千斤顶
 照妖镜