一、起源:20世纪60年代,日本开先河
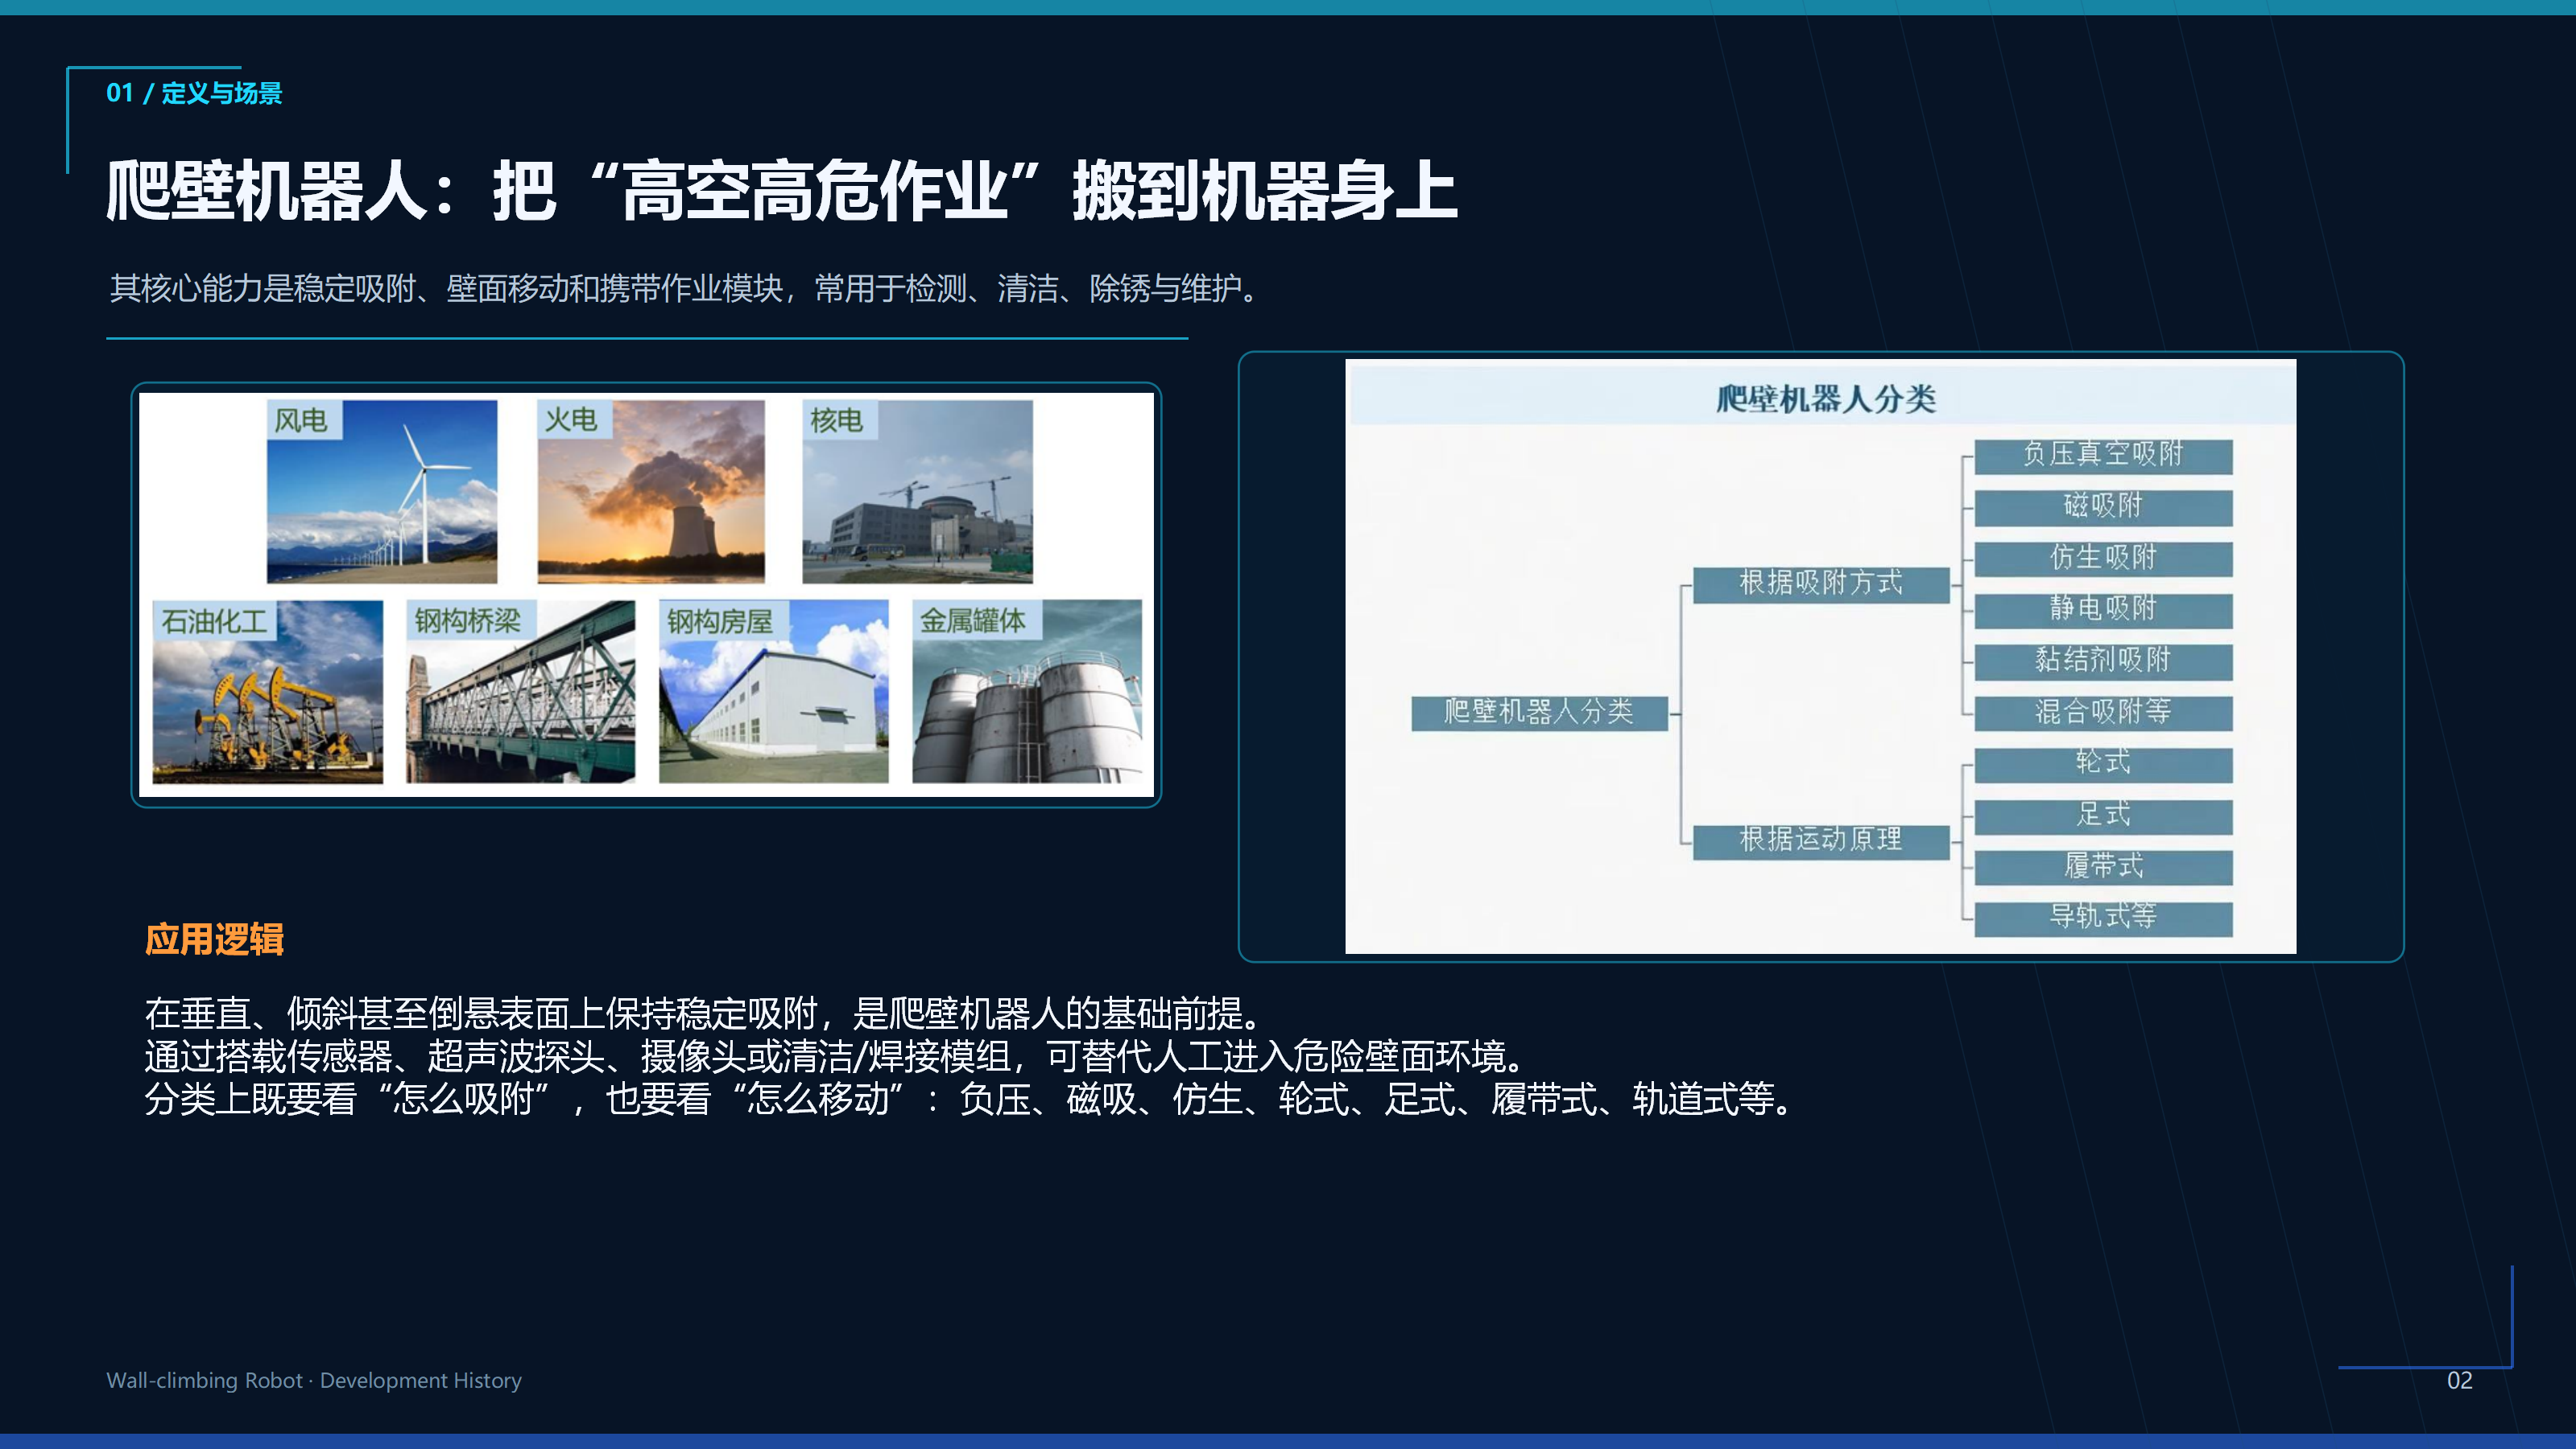
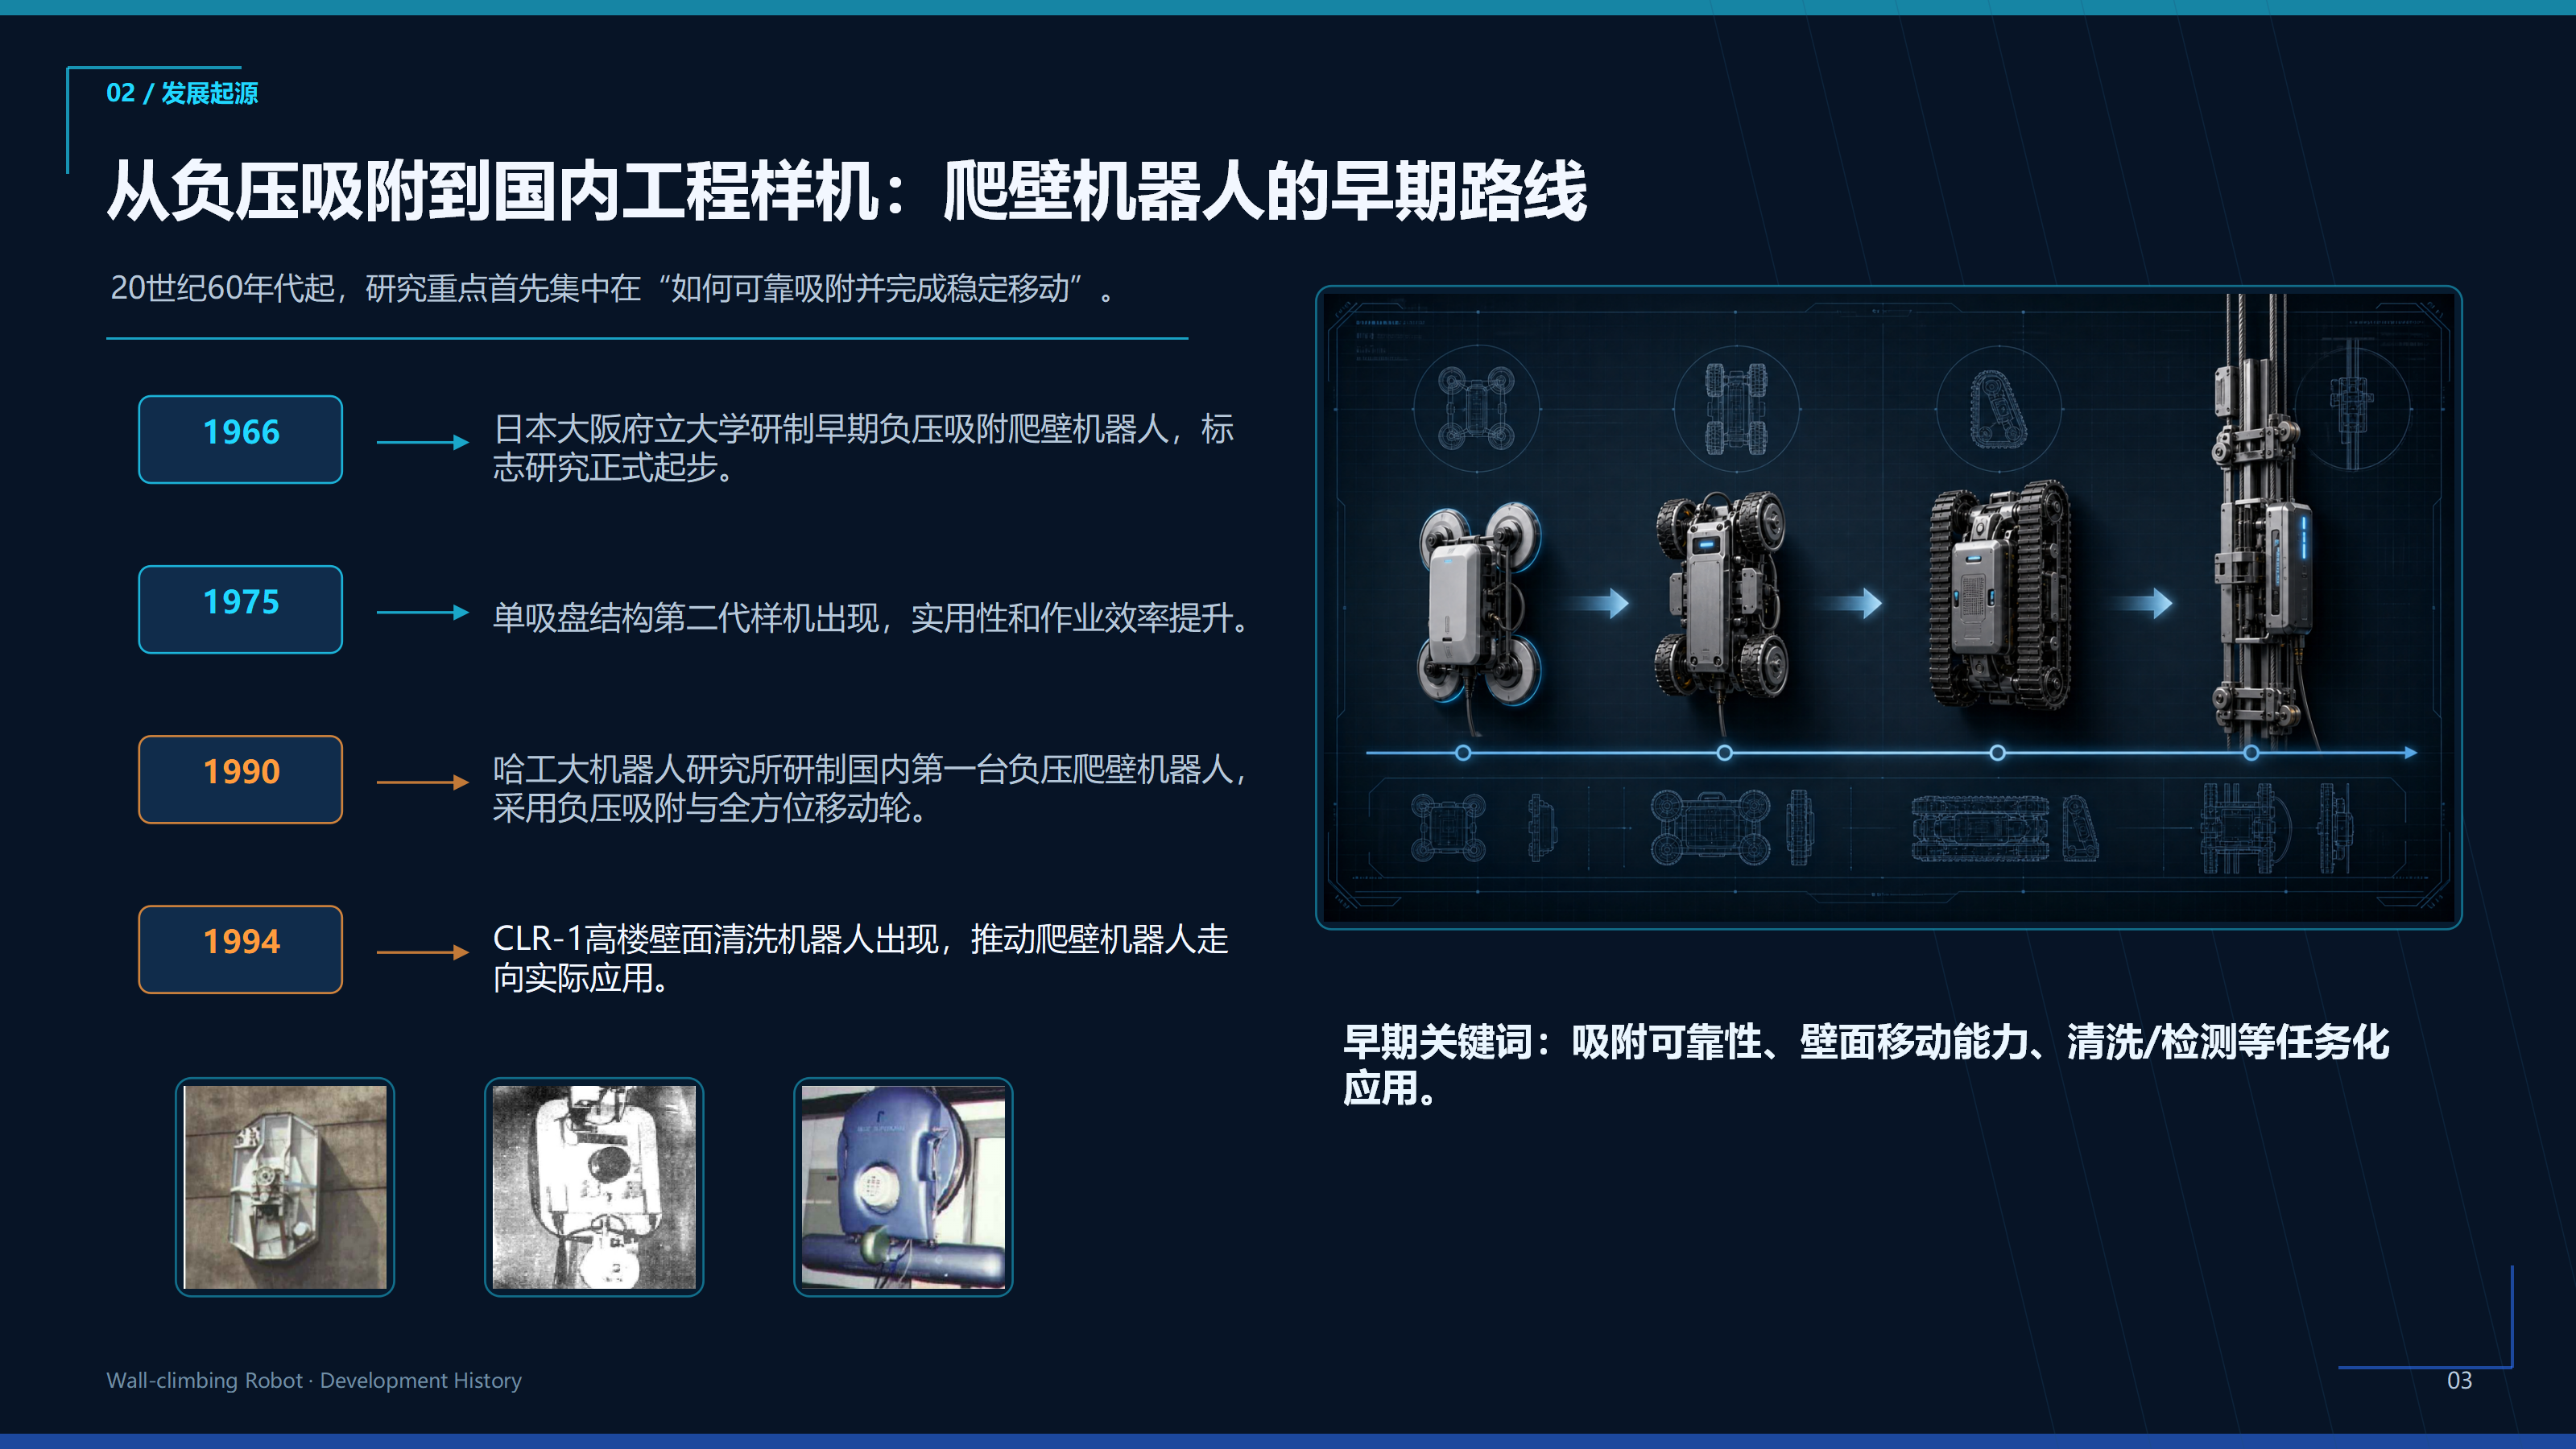
爬壁机器人的研究可以追溯到20世纪60年代。1966年,日本大阪府立大学成功研制出世界上第一台采用负压吸附技术的爬壁机器人。所谓负压吸附,类似于吸盘原理——通过抽走吸盘内的空气,利用大气压将机器人“压”在墙面上。这一突破标志着爬壁机器人领域的正式开端。
此后,研究人员不断改进。1975年,该团队又研制出采用单吸盘结构的第二代样机,结构更简单,吸附更稳定,作业效率也大幅提升。这两款原型机为后来的爬壁机器人技术奠定了重要基础。
二、国内起步:1990年,哈工大实现“零的突破”
爬壁机器人的研究很快引起了全球学者的关注。在我国,国家863计划和自然科学基金的支持下,哈尔滨工业大学机器人研究所于1990年成功研制出国内第一台负压爬壁机器人。该机器人采用负压吸附与全方位移动轮相结合的结构,能够在垂直壁面上稳定行走。
在此基础上,1994年,赵言正、王严等研究人员进一步开发了CLR-1型爬壁机器人,专门用于高楼壁面清洗作业。这是我国在爬壁机器人应用领域的重要里程碑,标志着我国已掌握从实验室样机到实际工程应用的关键技术。
三、各类型爬壁机器人介绍
随着技术发展,爬壁机器人根据吸附方式(负压吸附、磁吸附)和运动方式(足式、轮式、履带式、轨道式)的不同,演化出多种形态,各自适应不同的作业场景。
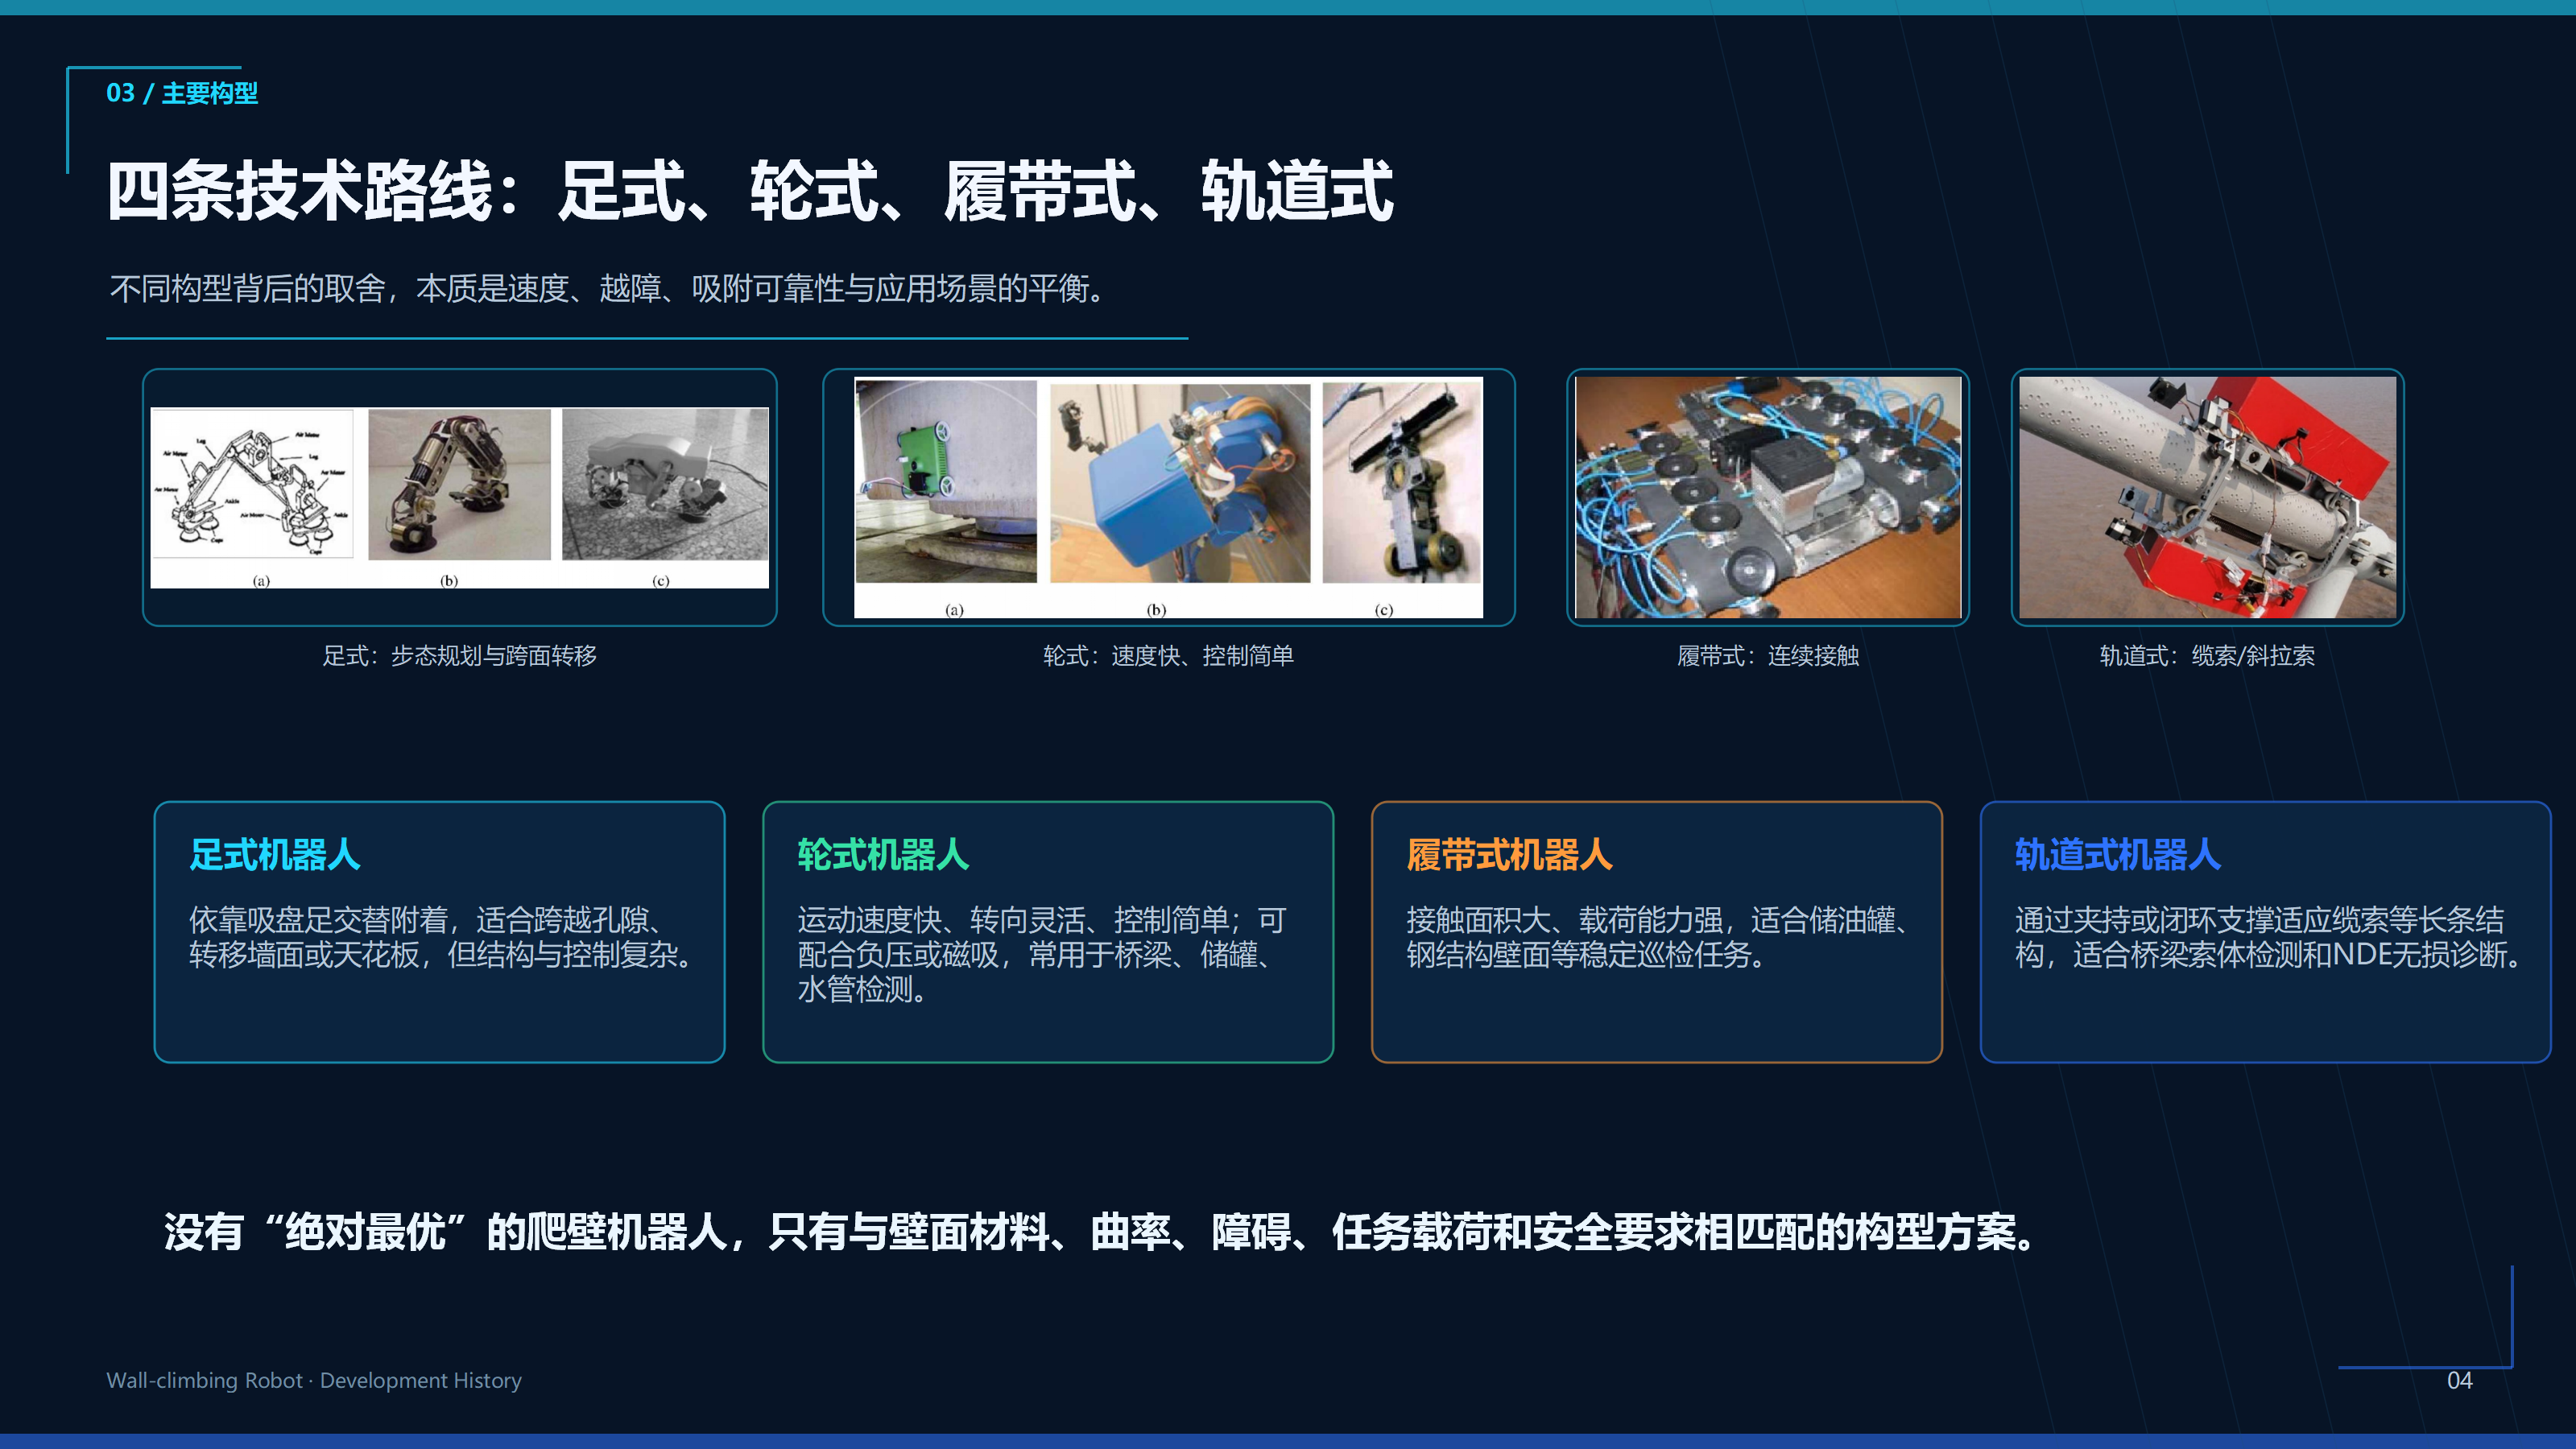
1. 足式爬壁机器人:灵活但稍慢
足式爬壁机器人模仿动物(如壁虎、蜘蛛)的步态,通过多只“脚”交替吸附和抬起,实现壁面移动和越障。
- 日本宫崎大学设计了双足爬壁机器人,能够完成从地面到墙壁、从墙壁到天花板的连续转移动作,具备极强的环境适应能力。
- 美国密歇根大学则开发了移动式双足机器人,重点研究步态规划与控制算法,使机器人走得更稳、更省力。
- 中国科学院沈阳自动化研究所研制了一款用于反恐侦察的爬壁机器人,可在建筑物外墙隐蔽移动,执行侦察任务。
- 意大利卡塔尼亚大学研发了一款三足爬壁机器人,采用模块化设计。每只“脚”实际上是一个带吸盘的轮式移动模块,三个模块通过连杆连接。工作时,三个轮脚交替吸附,既能稳定移动,又能跨越带有孔隙或障碍的壁面,适应性很强。
足式机器人的优点:越障能力强,适合复杂表面;缺点:移动速度相对较慢,控制较复杂。
2. 轮式爬壁机器人:快速又灵活
与足式相比,轮式爬壁机器人移动速度快、运动灵活、控制简单,是目前应用最广泛的类型之一。它既可采用负压吸附,也可采用磁吸附。
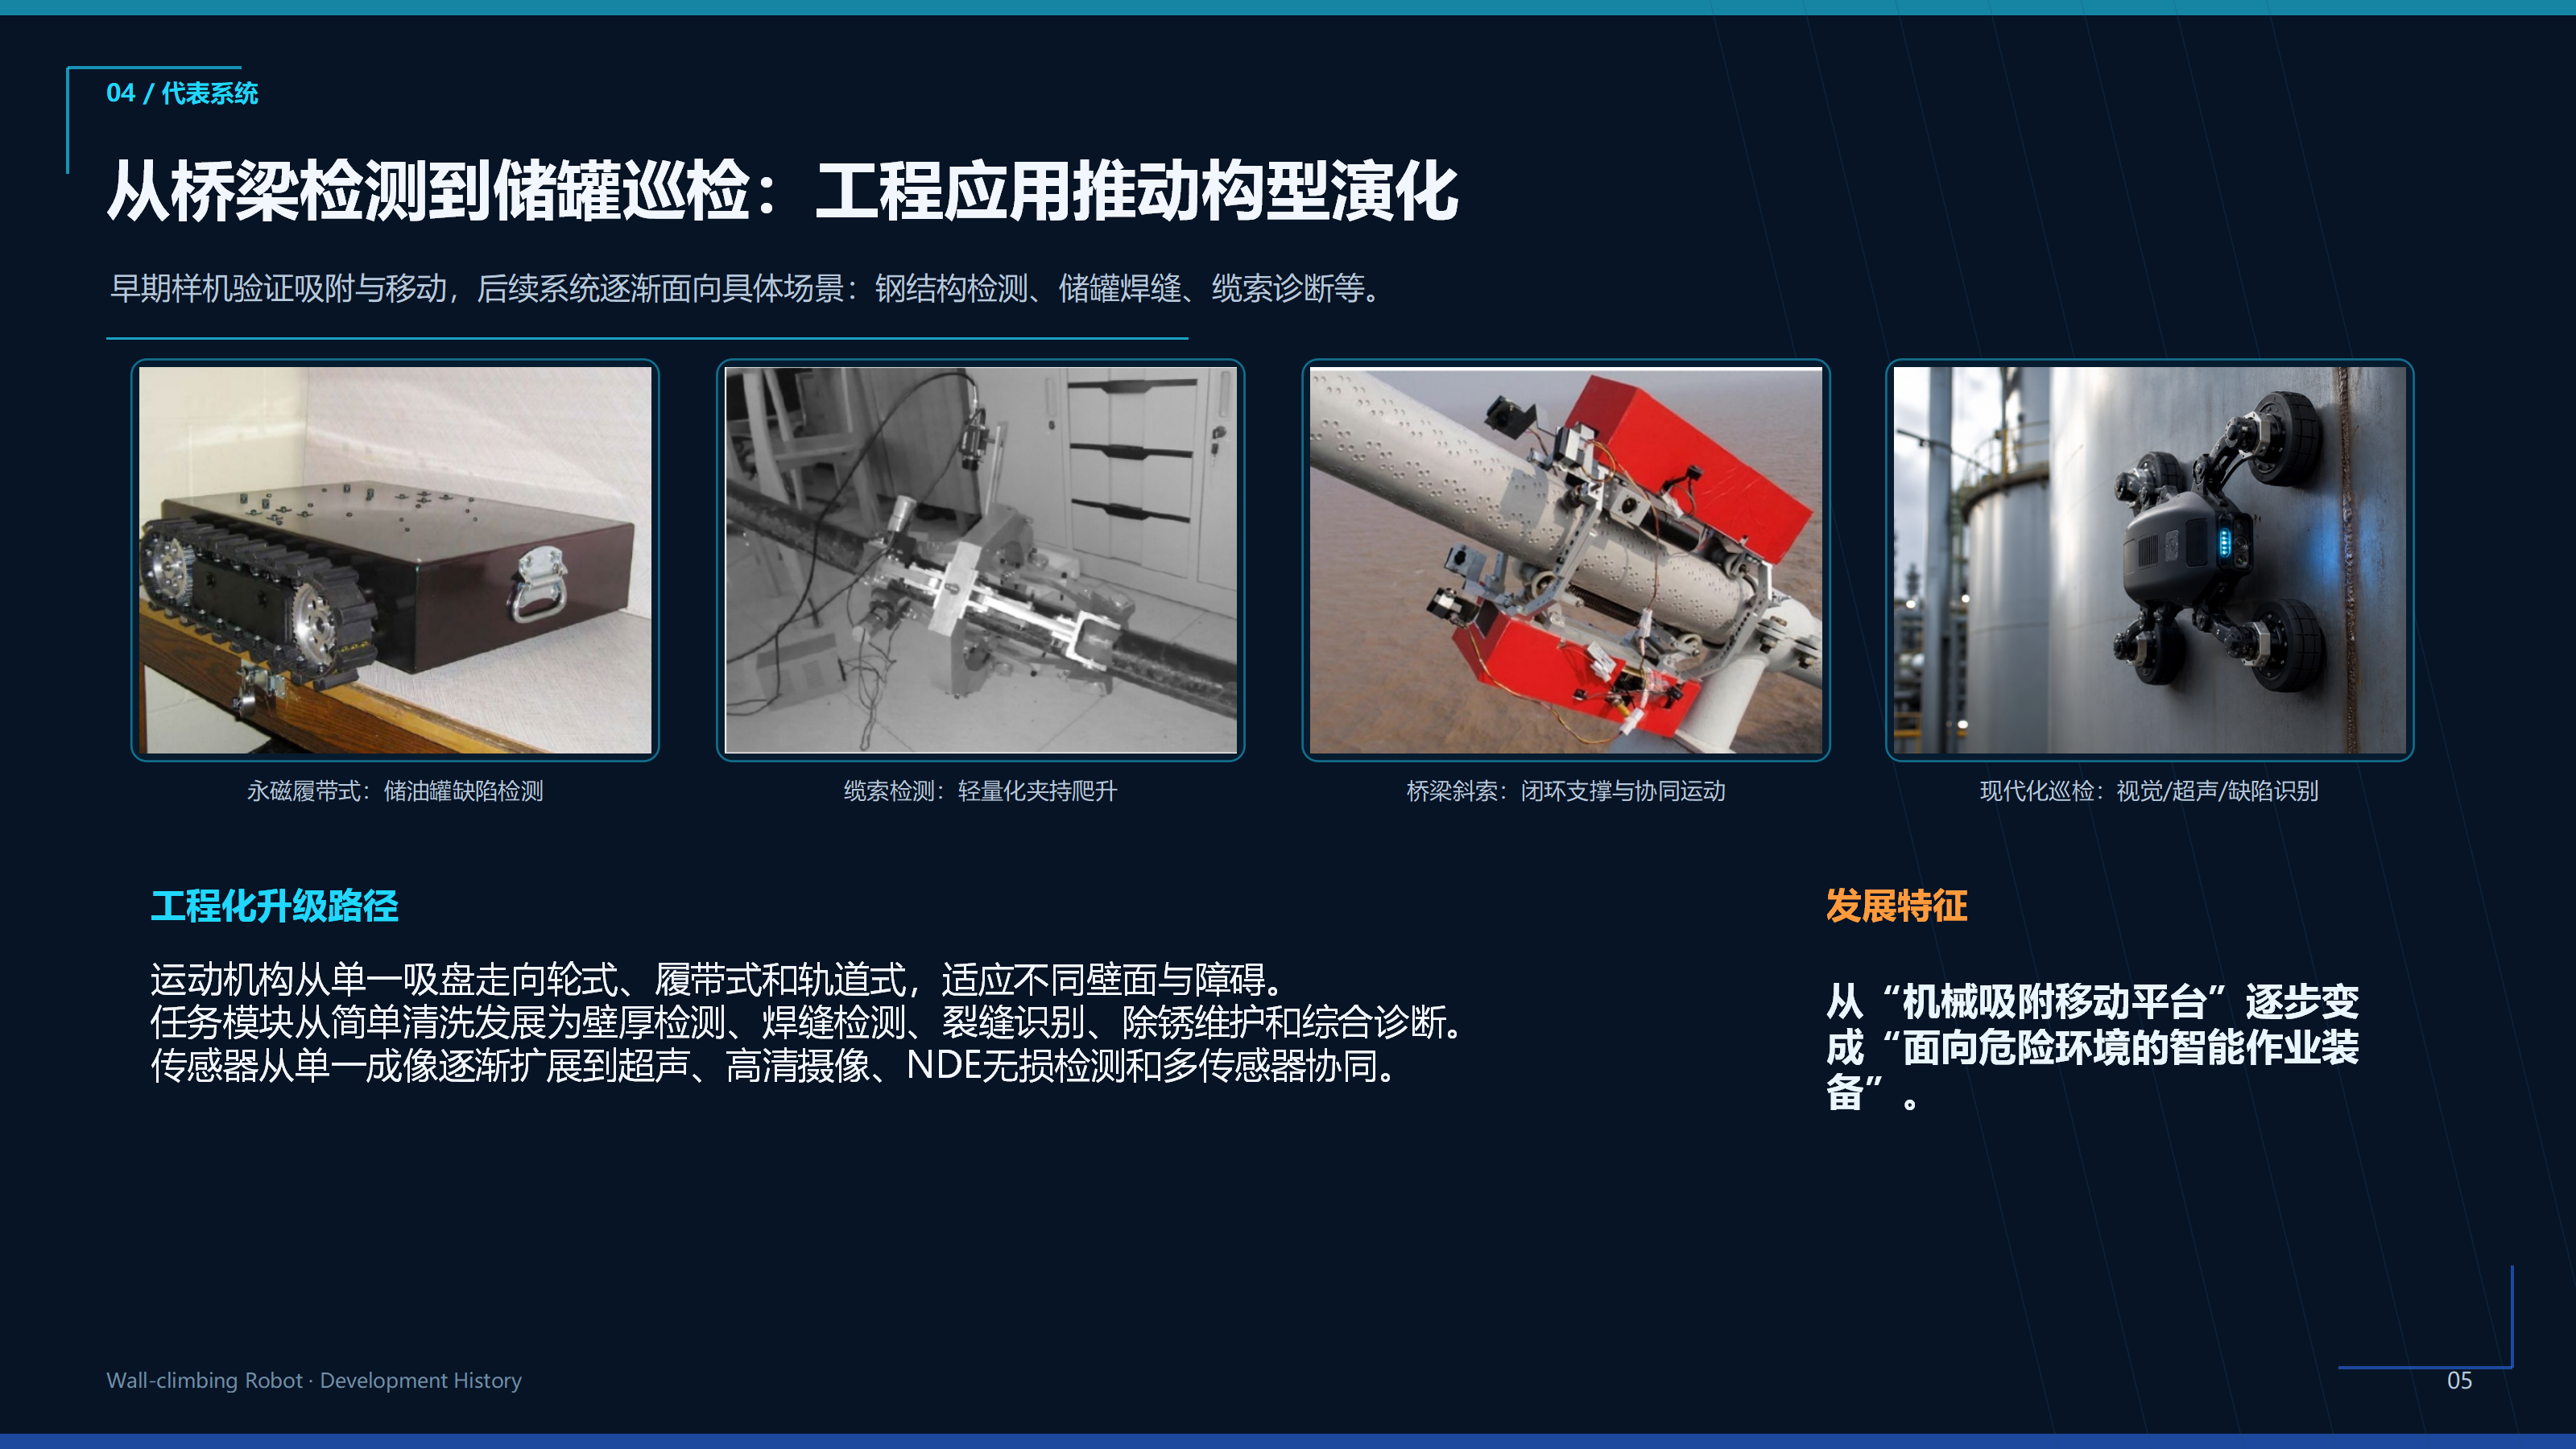
- 南京理工大学研制了一款桥梁检测爬壁机器人。该机器人采用单腔负压吸附,由两侧的四个轮子驱动,携带视觉检测设备,能够在桥梁表面快速移动并拍摄裂缝、锈蚀等病害。
- 瑞士研究者设计了一款用于水管检测的磁轮式机器人。它有两个磁轮和一个支撑机构,遇到障碍时,通过连杆机构将轮子抬起越过障碍,像小汽车过减速带一样。
- 清华大学的桂仲成等研制了一款用于大型水轮机叶面检测的磁吸附轮式机器人。其磁吸盘呈平板状,安装在机器人支架上,能够在曲面叶面上稳定吸附并移动。
轮式机器人的优点:速度快、控制简单、适合大范围平整壁面;缺点:越障能力相对较弱。
3. 履带式爬壁机器人:稳且有力
履带式爬壁机器人像小型坦克,通过履带带动多个吸盘或永磁体,实现平稳移动,适合重载和粗糙壁面。
- 韩国首尔国立大学研制了一款真空吸附履带式机器人。两条履带上各安装了12个真空吸盘,每个吸盘都由独立的机械阀控制。机器人集成了真空泵和电源,最大移动速度可达每分钟8米,适合大面积玻璃幕墙或光滑金属壁面的清洁与检测。
- 加拿大达尔豪斯大学研发了一款用于储油罐检测的永磁履带式机器人。永磁体均匀布置在履带内部的钢槽中,产生持续稳定的吸附力。机器人采用差速驱动,并配备大减速比的蜗轮传动机构,既能提供大扭矩,又能利用蜗轮蜗杆的自锁特性防止机器人因重力下滑。它搭载超声波等传感器,可检测储油罐焊缝及内部缺陷。
履带式机器人的优点:吸附面积大、承载能力强、适合粗糙或曲面壁面;缺点:重量较大、转弯不如轮式灵活。
4. 轨道式爬壁机器人:专为缆索而生
桥梁缆索、斜拉索等细长圆柱结构,普通轮式或履带式机器人难以稳定附着。为此,研究人员开发了轨道式爬壁机器人。
- 重庆大学针对缆索检测需求,开发了一款轨道式爬壁机器人。它采用轮式爬升方式,结构紧凑、体积小、重量轻。通过机械支架和压紧螺钉实现自适应夹持,能紧密贴合不同直径的缆索表面,具有高效率、轻量化的优点。
- 东南大学研发了一款用于桥梁斜索检测的轨道式机器人。它通过连杆机构在斜索表面形成闭环支撑系统,采用双模块协同运动机制结合前轮驱动,实现稳定攀爬。其连接机构配备可调式定位接口,可快速适配不同直径的斜索。同时,该机器人集成了无损检测与高清摄像模块,能同步评估斜索内部金属锈蚀与外部表面损伤,实现缆索内外缺陷的“综合诊断”。
轨道式机器人的优点:专为细长结构设计、夹持稳定、检测全面;缺点:只能用于特定形状的构件。
四、结语:从实验室到千行百业
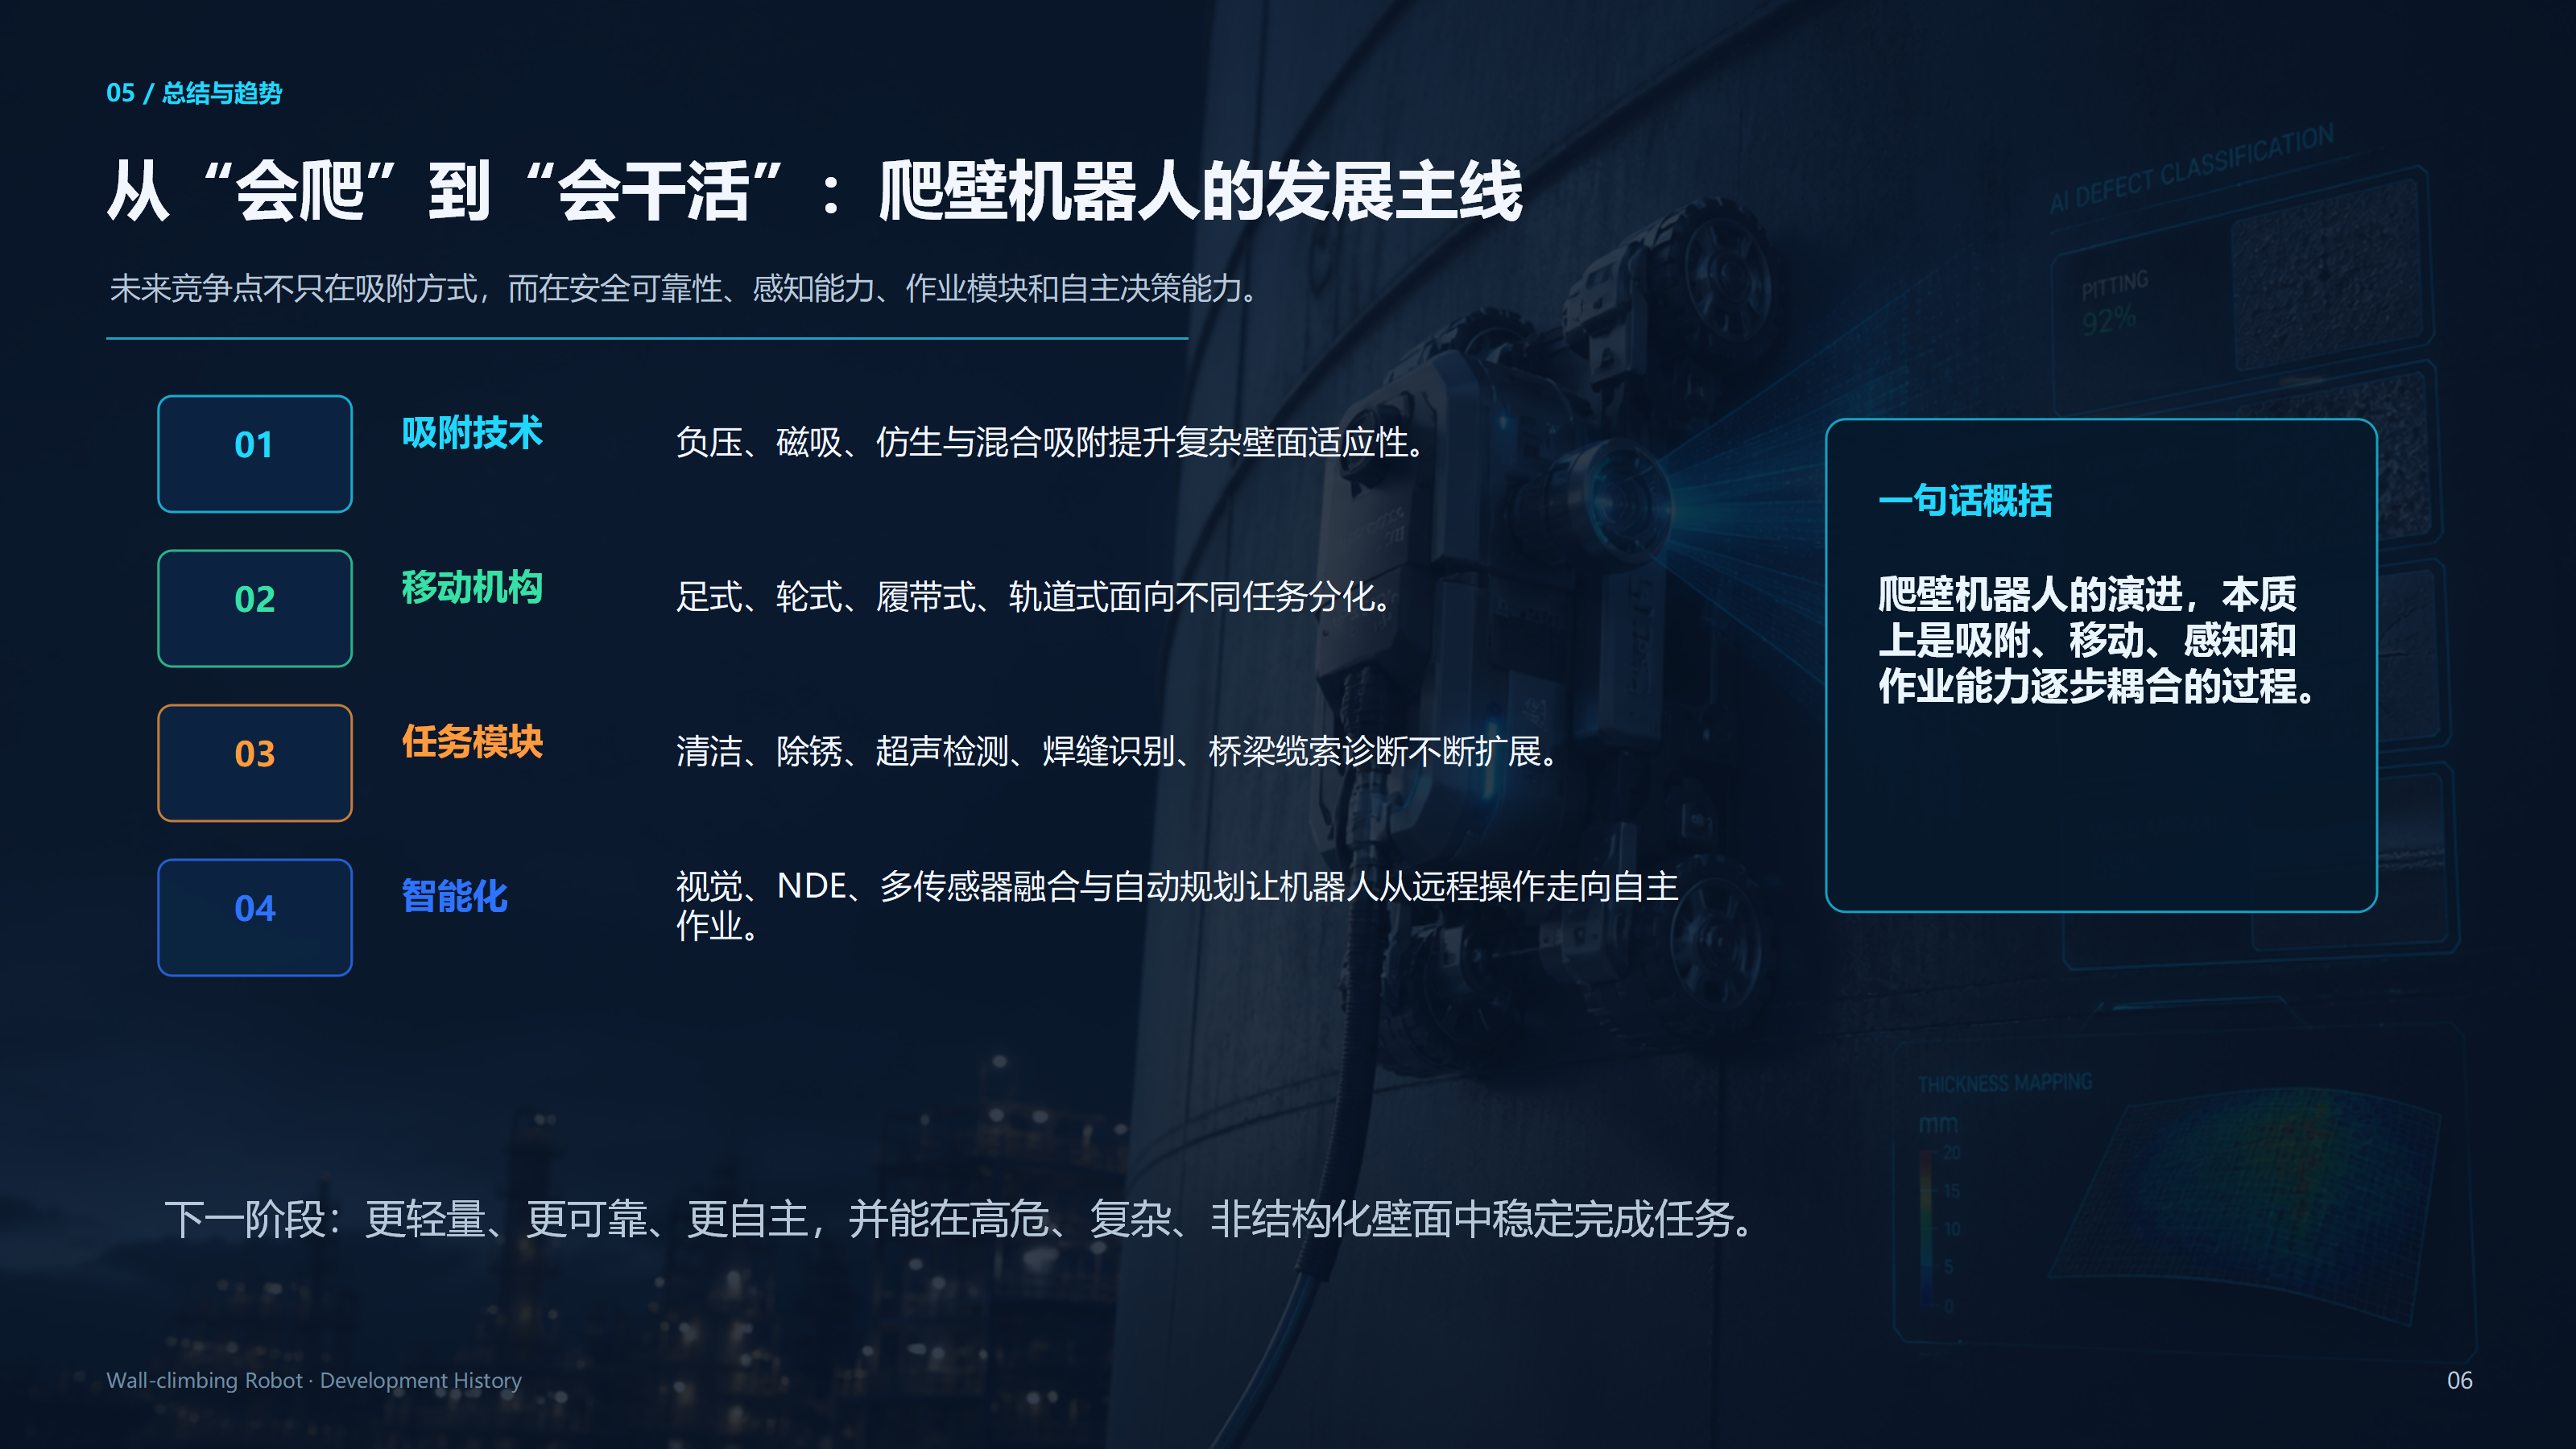
从1966年日本的负压吸盘原型,到1990年哈工大的国内首台突破,再到今天应用于船舶除锈、桥梁检测、高楼清洁、缆索探伤等众多领域的多样化爬壁机器人——这一技术已经走过了半个多世纪的发展历程。
随着新材料、智能控制、多传感器融合等技术的不断进步,爬壁机器人将变得更加“聪明”:吸附更节能、移动更灵巧、定位更精准、作业更自主。未来,我们或许会看到更多的“钢铁壁虎”出现在百米高空、深海船底、核电站内部,代替人类完成那些“不敢去、不能去、不想去”的危险任务。
爬壁机器人的故事,才刚刚开始。
来源:科普中国
原文标题:爬壁机器人逆袭记 轨道式爬索机器人专攻桥梁缆索检测
原文链接:https://www.kepuchina.cn/article/articleinfo?business_type=100&ar_id=699614
转载时间:2026-11-12
免责声明:本文内容转载自互联网,仅供学习交流参考,不构成任何投标或经营建议。招投标活动请以原文发布平台及招标人正式公告为准。 |

 发表于 2026-11-12 18:45:47
 提升卡
 置顶卡
 沉默卡
 喧嚣卡
 变色卡
 千斤顶
 照妖镜