查看: 1|回复: 0

[设备仪器] 桥梁无人机巡检解决方案:M400+M4协同,6100万像素0.05mm分辨率检测0.1mm裂缝

[复制链接]

304

主题

0

回帖

940

积分

版主

积分
940
发表于 昨天 22:32 | 显示全部楼层 |阅读模式
请从右侧分类中选择需要查看的具体页面。

轨道交通列车智能障碍物检测解决方案TIDS工程车智能防护解决方案EV-IPS低空智能巡检桥梁无人机巡检解决方案BRIDGE风机无人机巡检解决方案WIND封闭空间无人机巡检解决方案INDOOR产品中心⌄产品中心

请从右侧分类中选择需要查看的具体页面。

轨道交通传感器盒子SENSOR-LTIDS主计算机TIDSEV-IPS车载计算机EV-IPSEV-IPS HMI计算机IPS-HMI桥梁巡检机载导航模块INES航线规划软件ARP无人机地面站软件AGS桥梁巡检平台WEB风机巡检机载导航模块INES无人机地面站软件WIND AGS风机巡检平台WEB封闭空间巡检I5 / I7无人机I5 / I7机载导航模块INES无人机地面站软件INDOOR AGS航线规划软件INDOOR ARP服务与支持⌄服务与支持

请从右侧分类中选择需要查看的具体页面。

客户支持下载中心DOWNLOAD售后服务SERVICE关于我们⌄关于我们

请从右侧分类中选择需要查看的具体页面。

了解埃福瑞发展历程HISTORY荣誉资质HONORS资讯中心NEWS联系我们CONTACT加入我们CAREERS联系我们 ↗ZH-CN⌄简体中文ZH-CNEnglishEN日本語JA首页/行业解决方案/桥梁无人机巡检

BRIDGE INTELLIGENCE

桥梁无人机巡检解决方案把桥下盲区,变成可重复的数据航线

面向公路桥梁、城市桥梁与铁路桥梁的日常检查、定期检查和专项排查,以无人机自主作业贯通三维建模、航线规划、影像采集、病害识别、成果复核与报告输出。

查看完整方案咨询方案专家BRIDGE TOP / BOTTOMPLAN · FLY · INSPECT · REPORTROAD · URBAN · RAILCUSTOMER VALUE客户价值摘要

减少高空临水近距采集的人员暴露,让桥梁巡检从现场取像衔接到病害复核与报告。

在适合无人机作业的桥底、高墩和支座区域开展影像采集,减少人员为取像而靠近危险部位的需求。

按桥梁构件组织航线与拍摄任务,复用已验证的任务,帮助保持多次巡检的采集口径一致。

将照片、构件位置与疑似病害关联,便于复核人员定位问题、整理成果并形成巡检报告。

WHY IT MATTERS从一次飞行,走向可持续的桥梁数字化巡检

桥梁巡检不只是“把无人机飞起来”,而是让每一次采集都可规划、可复用、可核验。方案将无人机作业、桥下定位、构件级航线规划与高分辨率影像采集相结合,通过全画幅 6100 万像素相机、激光测距与补光获取清晰影像,衔接病害识别、专业复核和成果管理,建立完整巡检闭环。

整套交付M400 主作业平台 / M4 狭小区域可选平台 + 高分辨率影像采集系统 + INES 定位导航模块 + ARP 航线规划软件 + AGS 地面站 + 桥梁巡检数据平台与本地服务器FIELD CHALLENGES传统桥梁巡检的四个关键断点01桥下定位困难

桥底、梁槽及墩台附近卫星信号易受遮挡,传统依赖 GNSS 的作业方式难以稳定覆盖。

人工登高、桥检车或临水作业组织复杂,部分死角难以安全抵近。

人工操控容易造成拍摄距离、角度和清晰度不一致,影响跨周期对比。

海量照片、构件与病害之间缺少统一关联,复核、定位和报告编制成本较高。

INTEGRATED SYSTEM六层能力组成一套作业系统

从飞行平台到数据平台,各模块围绕同一条巡检任务链协同工作。

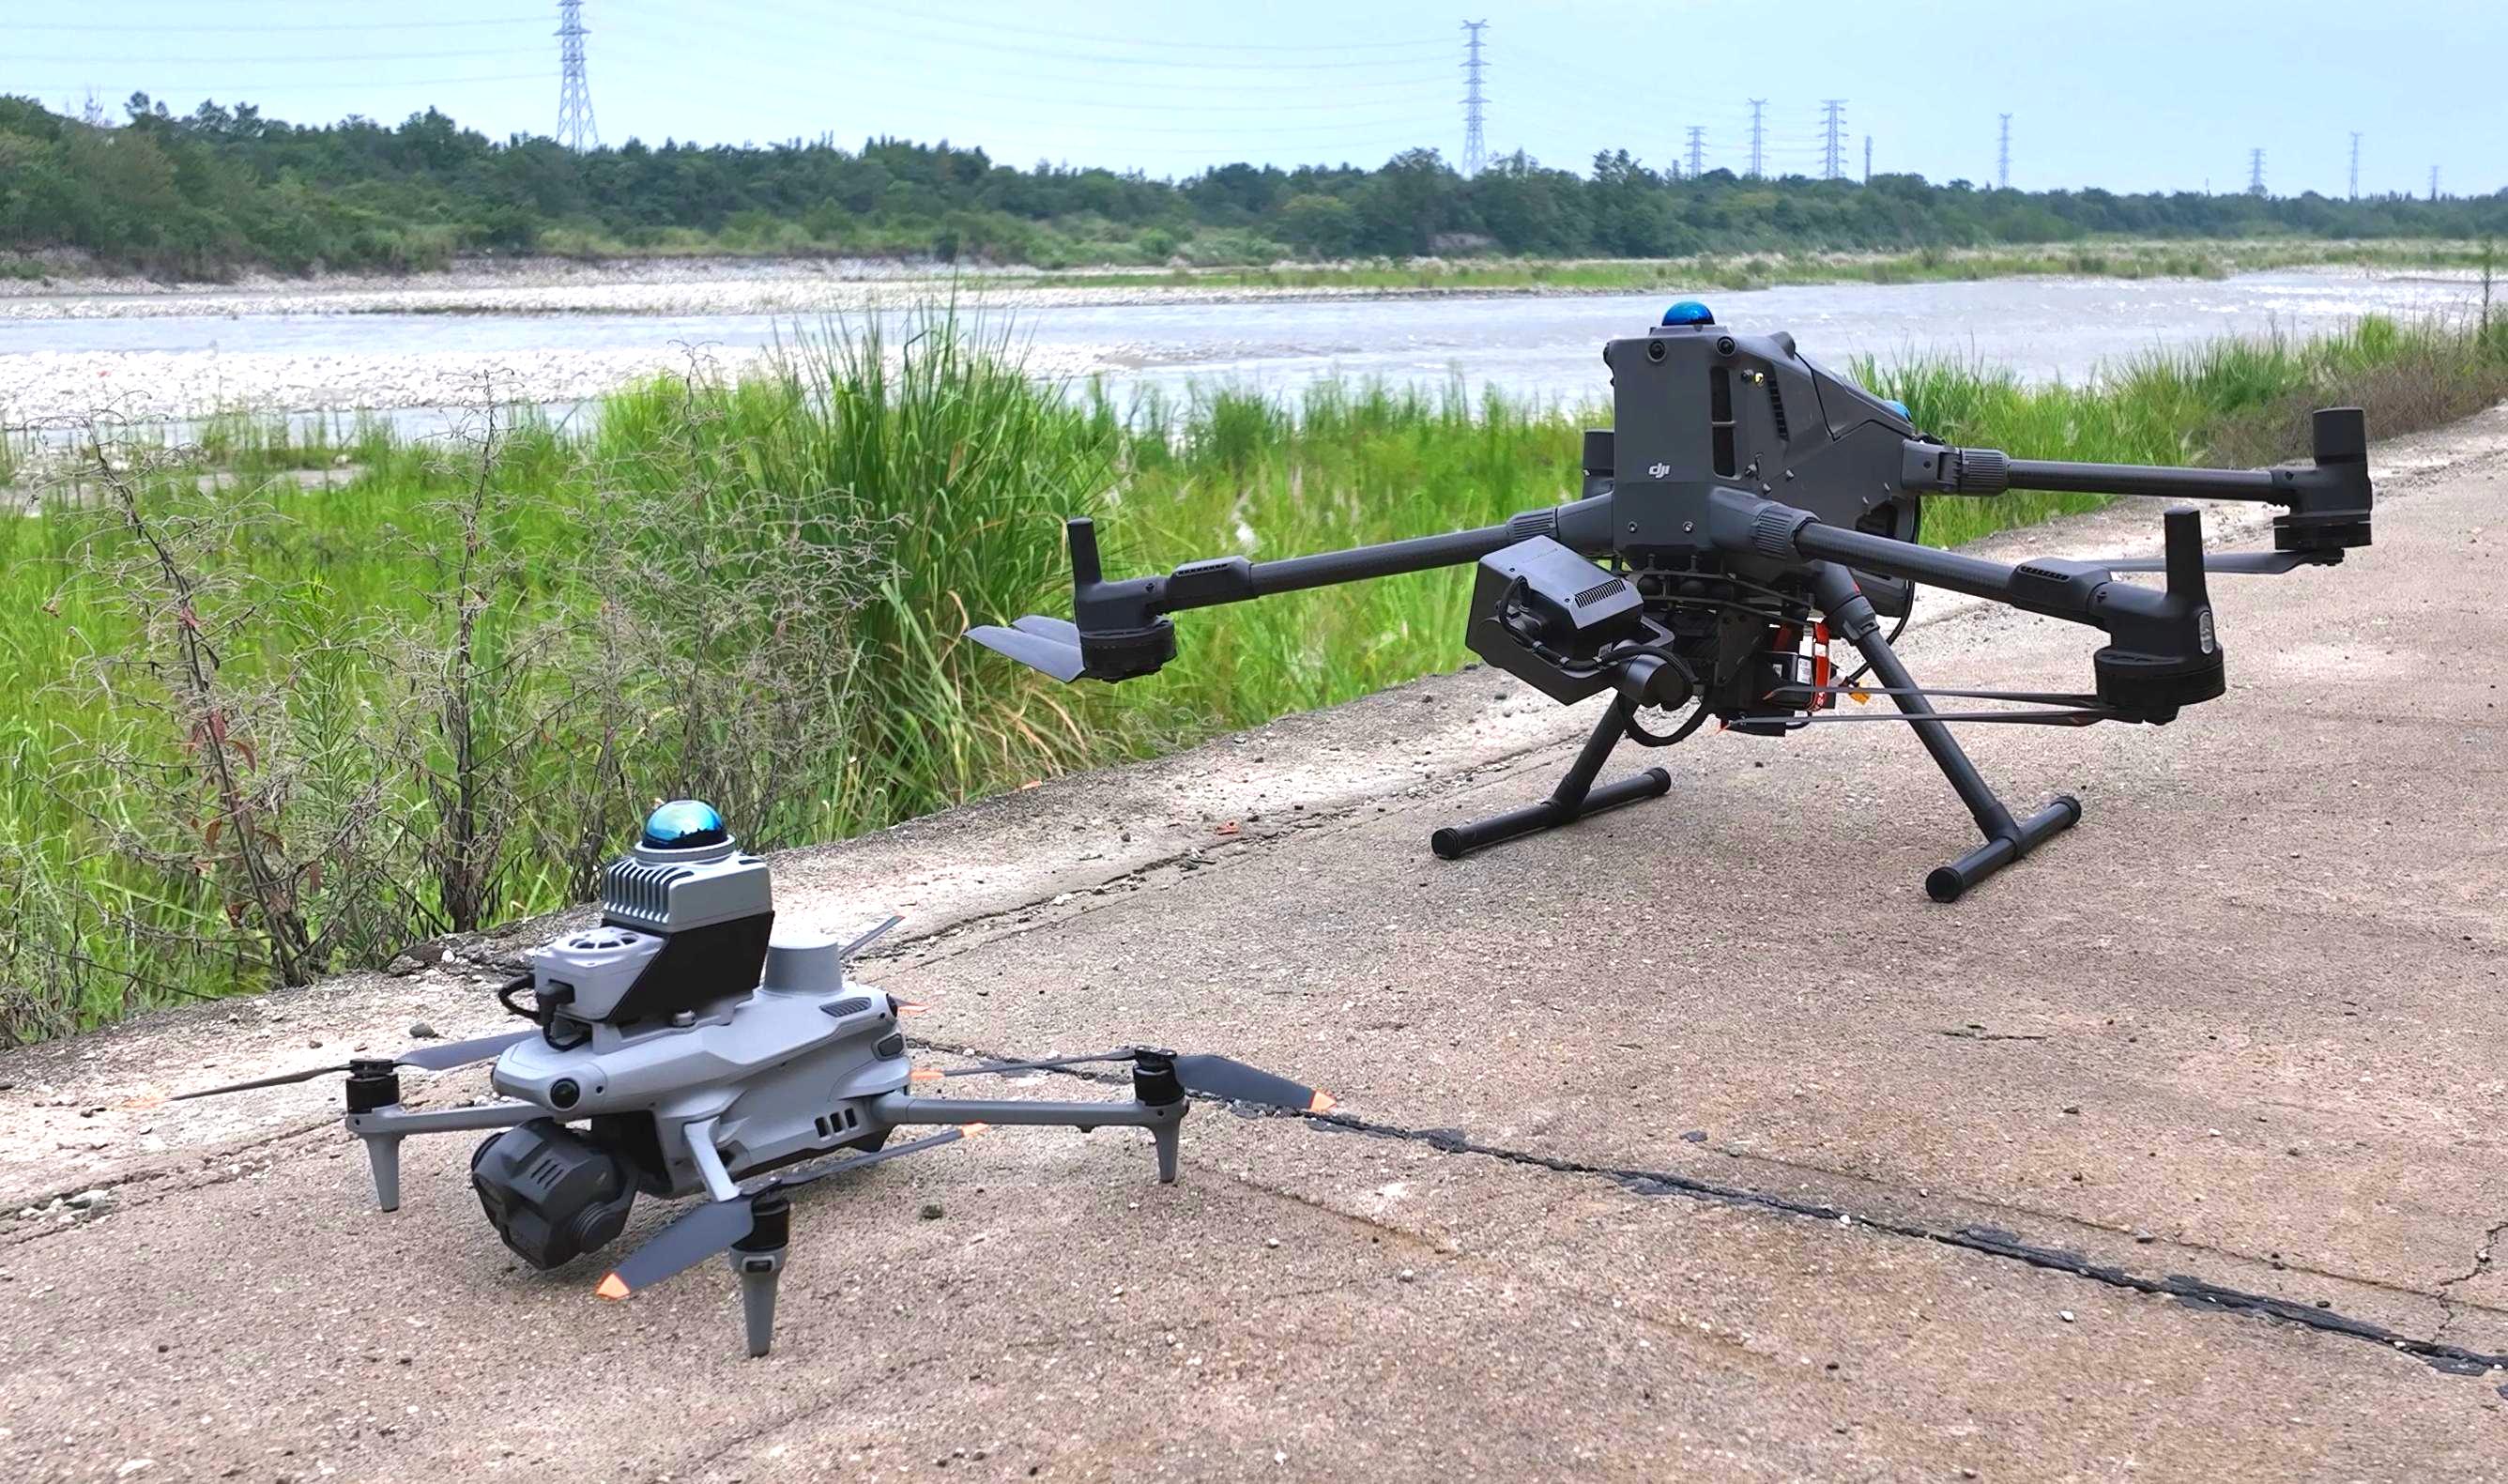
M400 面向桥底大梁、高墩等大面积长航时精细巡检;M4 补充覆盖支座、相邻桥墩间等狭小空间。

全画幅 6100 万像素相机结合激光测距、精准对焦与补光,支持细微裂缝检测及宽度、长度量测。

融合定位、感知与导航能力,支撑桥上与桥下作业衔接。

导入桥梁三维模型,规划覆盖目标构件的航线、航点与拍摄动作。

配置任务与相机参数,监控航线执行、飞行状态及采集进度。

9adb439ff7bb3f68af33cefa48cecc67.jpg

统一管理任务、构件、图像与病害,支持识别、复核、定位和报告输出。

M400 与 M4 组成面向不同桥梁空间尺度的无人机作业平台01 · DRONE OPERATIONS PLATFORM以 M400 覆盖大面积,以 M4 抵近狭小空间

两型无人机根据桥梁构件尺度与可达空间协同配置,在保证任务连续性的同时,兼顾大范围精细采集与局部近距巡检。

M400大面积、高精度巡检

适用于桥底大梁、高墩等巡检面积较大、需要长航时和高精度采集的区域。

适用于桥梁支座、相邻桥墩之间等 M400 无法进入或难以靠近的区域。

INES ONBOARD NAVIGATION

M400 与 M4 均搭载 INES 定位导航模块,实现露天卫星定位与桥底无卫星信号定位的无缝切换。

了解INES机载导航模块 ↗HIGH-RESOLUTION IMAGING高分辨率影像采集,让细微裂缝清晰可见

桥检专用影像采集系统集成全画幅相机、激光测距与补光灯,从清晰成像到尺寸量测,为病害识别、人工复核和养护记录提供影像依据。

全画幅相机像素6100万空间分辨率0.05 mm检测 0.1 mm 裂缝的拍摄距离4 m01全画幅高清成像

采用全画幅 6100 万像素相机,空间分辨率达 0.05 毫米,可在 4 米拍摄距离下检测 0.1 mm 裂缝,保留桥梁构件表面的细微病害特征。

通过激光测距获取目标距离,辅助精准对焦,并结合影像计算裂缝宽度和长度,为病害尺寸量测和后续复核提供依据。

03自带补光,应对复杂光照

自带补光灯,在桥底光线不足、强逆光等场景下为目标表面补充照明,帮助获得清晰影像,减少细节因暗部遮蔽而丢失。

空间分辨率、裂缝检出能力与尺寸测量精度是不同指标。实际成像与量测效果受镜头配置、拍摄距离、角度、光照和飞行稳定性等条件影响;病害量测结果需经专业人员复核。

INES ONBOARD NAVIGATION从桥面进入桥下,保持任务连续

桥梁巡检需要跨越露天桥面、梁底和墩柱等不同卫星信号条件。INES 融合 RTK、激光 SLAM 与惯性信息,在定位条件变化时持续输出无人机位姿,并在机载端执行由 ARP 生成的 KML 巡检任务,让定位、飞行与影像采集保持协同。

01桥上 RTK、桥下 SLAM 连续衔接

在桥面开阔区域使用 RTK 位置基准,进入桥底卫星信号衰减区域后切换至激光 SLAM 定位,减少定位源变化对任务连续性的影响。

02桥下 5–10 cm 典型定位精度

基于已适配的点云地图与激光 SLAM,为梁底、桥墩和支座等近距巡检提供稳定的位置与姿态依据。

03按 KML 同步执行飞行与采集动作

解析并执行 ARP 输出的航线、航点与动作,协同控制无人机、云台和相机,使重复巡检中的路径、角度与采集动作更一致。

记录航点和动作进度,支持从断点或指定航点继续执行,并向 AGS 回传位置、姿态、定位源和相机状态,便于现场人员持续掌握任务。

5–10 cm 为典型激光 SLAM 定位精度;实际表现受点云地图、桥梁结构特征、传感器配置、安装标定、飞行速度和环境条件影响,以项目现场测试为准。

了解INES机载导航模块 ↗ARP ROUTE PLANNING先理解桥梁构件,再生成面向构件的巡检航线

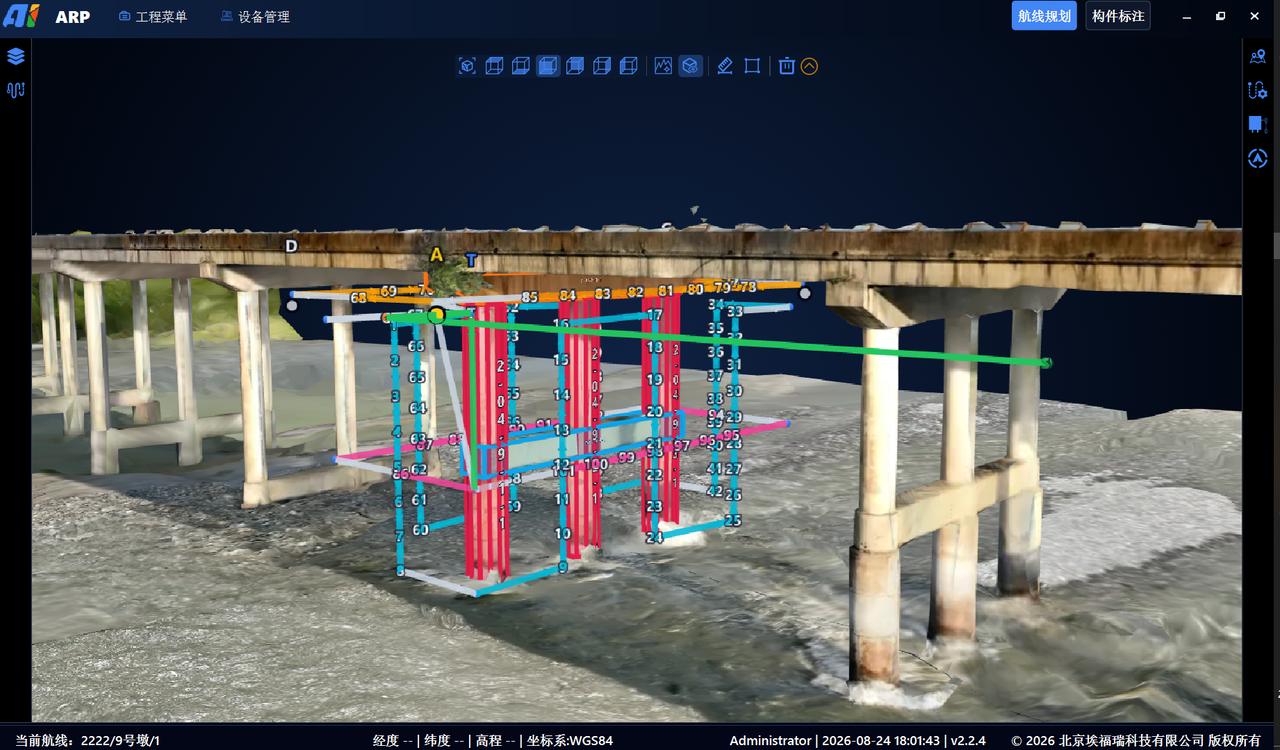
ARP 将桥梁三维模型、构件标注、航线计算和拍摄动作配置放入同一工作空间。任务人员选择目标构件、作业机型、巡检距离和拍照重叠率等参数后,软件生成候选航线与航点,供现场执行前预览、复核和调整。

了解 ARP 桥梁航线规划软件 ↗01模型与构件

58c182f5886e71bc8bd57bf250d9645b.jpg

导入桥梁三维模型,标注桥墩、梁体、拱肋等目标构件。

结合构件几何、巡检距离、重叠率和机型计算候选航点。

复核路径与动作后输出 KML 任务,交由 AGS 组织现场执行。

桥墩构件航线围绕墩柱、系梁与盖梁组织分层采集路径

航线生成结果需结合现场踏勘、障碍物、空域、气象和无人机性能边界,由任务人员复核并完成实机验证。

MISSION CONTROL航线执行与现场状态,一屏掌握

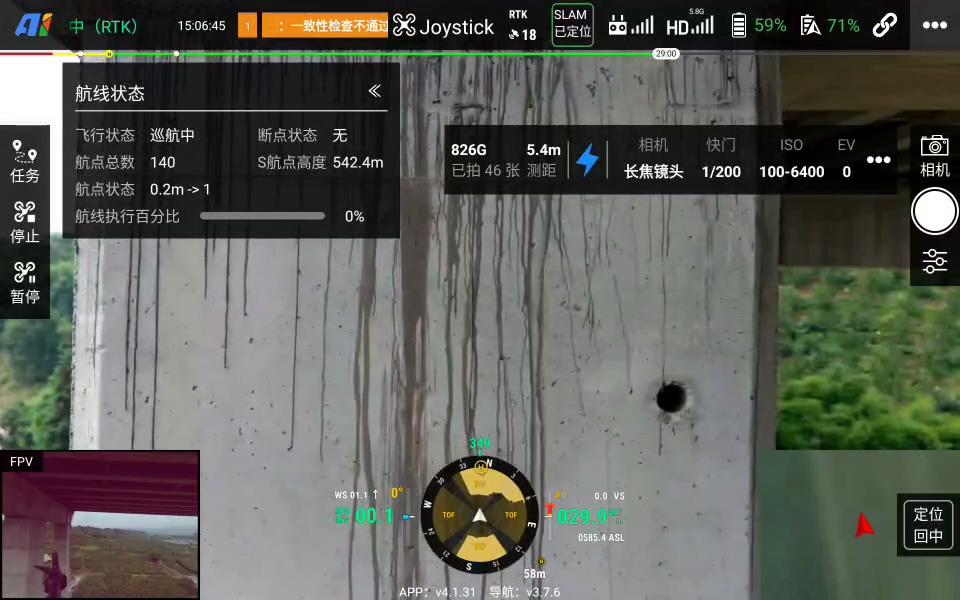
AGS 将航线任务、相机参数和飞行状态集中在地面端,帮助作业人员以标准流程执行巡检任务。

了解 AGS无人机地面站软件 ↗飞行与相机监控查看作业画面、定位状态和相机参数航线任务执行配置任务参数并跟踪航线执行进度INSPECTION PLATFORM从海量图像中定位需要复核的病害

巡检数据平台连接任务、构件、高清影像与疑似病害。AI 用于辅助筛查,专业人员可继续标注、核实和修订,并在三维场景中查看病害位置与分布。

识别结果用于辅助检查,最终结论应由具备相应能力的专业人员复核。

了解桥梁巡检平台 ↗END-TO-END WORKFLOW六步形成巡检闭环01建立桥梁模型

通过已有 BIM / 三维模型或现场数据建立航线规划基础。

围绕桥面、桥侧、梁底、墩台和支座配置航线与拍摄动作。

将任务导入 AGS,现场确认安全条件后执行巡检并监控进度。

汇集图像及其位置信息,按任务和构件建立可追溯的数据关系。

AI 辅助筛查疑似病害,并由专业人员完成标注、确认与修订。

在三维场景中查看病害分布,汇总统计并按项目要求输出报告。

CORE CAPABILITIES让采集结果可复用、可比较、可追溯5–10cm桥下定位精度

基于激光 SLAM 等机载定位感知能力,在桥底无卫星信号环境下提供稳定定位。

0.1mm裂缝检测能力

桥检专用影像采集系统可在 4 米拍摄距离下检测 0.1mm 裂缝,支持病害识别与人工复核。

针对桥底等遮挡环境,结合机载定位感知能力实现 5–10cm 定位精度,维持作业连续性。

面向梁底、腹板、桥墩、盖梁、支座等构件组织精细采集。

复用任务和航线,尽可能保持不同时期采集位置与视角的一致。

将疑似病害回溯到对应构件和空间位置,缩短复查路径。

APPLICATION SCENARIOS覆盖常态巡检与专项排查01日常与定期检查

面向常规梁桥及城市桥梁,建立标准化、可复用的周期性检查数据。

适配斜拉桥、悬索桥、拱桥等复杂结构的高空、桥下及临水区域采集。

在灾害或异常迹象出现后,为重点区域复核与后续专业检测提供影像依据。

e280d0251aefcf5d9144cc64c27cc78d.jpg

FIELD PRACTICE多桥型、多环境的工程实践

项目实践覆盖公路桥梁、城市桥梁与轨道交通高架桥,现场环境包括山区高墩、跨江临水、跨海及城市建成区。通过真实场景持续验证航线规划、桥下作业与数据采集流程。

FEATURED PRACTICE · GUIZHOU贵州北盘江大桥大跨径山区悬索桥

面向深谷、大高差和超长跨径环境,组织桥塔、主缆、桥面系及桥侧等多方向影像采集,展示方案对复杂桥型与复杂地形的适应能力。

面向山谷地形与长联桥跨,开展桥梁整体及重点构件的多视角采集。

结合连续桥跨和沿线环境,组织可重复的分段巡检任务。

覆盖桥面、桥侧、梁底及临水构件等典型检查视角。

在河道与高差环境下,围绕桥跨、桥墩和梁体规划采集路径。

针对长距离、高墩及山地遮挡场景组织现场巡检作业。

无人机抵近桥下构件开展现场采集,验证复杂空间中的作业可达性。

面向高差显著、临水且地形受限的桥梁环境开展多方位采集。

围绕高墩、长跨和河谷环境组织桥梁整体与构件级巡检。

针对拱圈、立柱与桥面系等不同结构方向规划采集视角。

10轨道交通跨海桥梁厦门4号线跨海大桥

聚焦跨海环境下梁底、墩柱及线路方向的巡检数据采集。

面向运营线路的多跨桥梁开展标准化、分区式现场采集。

12城市轨道高架桥深圳地铁6号线高架桥

围绕城市环境中的梁底、支承区域及桥侧构件开展近距采集。

覆盖主塔、斜拉索、桥面系与临水区域等典型结构和环境。

展示跨河斜拉桥的主塔、拉索与桥跨环境,为构件级巡检提供现场参考。

展示梁底、墩柱与临水作业环境,为桥下巡检提供现场参考。

展示拱圈、墩台与水面之间的空间关系,为拱桥构件巡检提供现场参考。

以上图片用于展示部分工程实践及现场环境;单张图片不代表对应项目的完整交付范围,具体项目配置以实际需求与技术方案为准。

BUILD A REPEATABLE INSPECTION WORKFLOW让桥梁巡检从“看见”走向“可追溯”

结合桥型、构件范围、作业环境和成果要求,为项目配置适合的设备与软件组合。


▶ 来源:埃福瑞(aiforail)
▶ 原文标题:桥梁无人机巡检解决方案
▶ 原文链接:http://www.aiforail.com/solutions/bridge
▶ 转载时间:2026-10-05
您需要登录后才可以回帖 登录 | 立即注册

本版积分规则

关注公众号

相关侵权、举报、投诉及建议等,请发 E-mail:admin@discuz.vip

Powered by Discuz! X5.0 © 2001-2026 Discuz! Team.

在本版发帖
关注公众号
返回顶部